Wie kann ein Navigationssystem nach 600 Kilometern eine Ankunftszeit bis auf wenige Minuten treffen? Ein Blick auf die Wissenschaft hinter der Prognose.
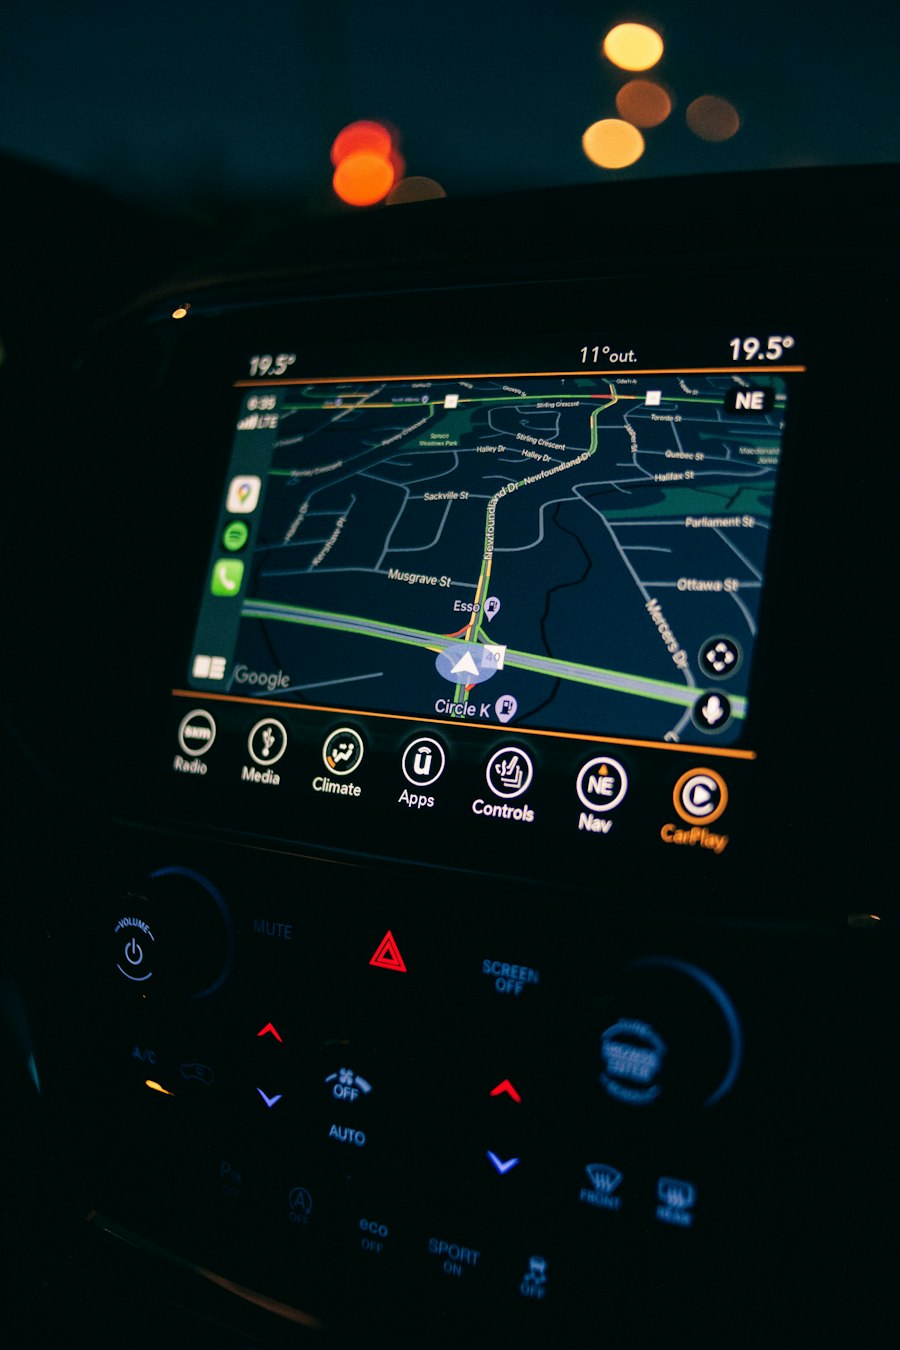
Wie Navigationssysteme die Zukunft berechnen
Wer eine 580 Kilometer lange Autofahrt beginnt, erhält häufig eine erstaunlich präzise Ankunftszeit. Doch das Gerät kann weder Unfälle noch jede individuelle Entscheidung voraussehen. Seine Stärke liegt in der Verbindung von Satellitenortung, Verkehrsstatistik, Mathematik und maschinellem Lernen.
1. Nicht einfach Entfernung durch Geschwindigkeit
Eine einfache Rechnung t = s / v würde bei 600 Kilometern und 100 km/h sechs Stunden ergeben. Moderne Systeme zerlegen die Strecke dagegen in viele Abschnitte und addieren deren erwartete Fahrzeiten: T = Σ tᵢ. Jeder Abschnitt hat eigene Geschwindigkeiten, Kreuzungen, Baustellen und Verkehrsbedingungen.
2. Historische und aktuelle Verkehrsdaten
Navigationsanbieter nutzen je nach Dienst historische Geschwindigkeitsprofile, aktuelle aggregierte Fahrzeugbewegungen, Verkehrsmeldungen, Baustellen und Sperrungen. Ein Straßenabschnitt kann am Dienstagvormittag wesentlich schneller befahrbar sein als am Freitagnachmittag. Die Modelle berücksichtigen diese wiederkehrenden Muster.
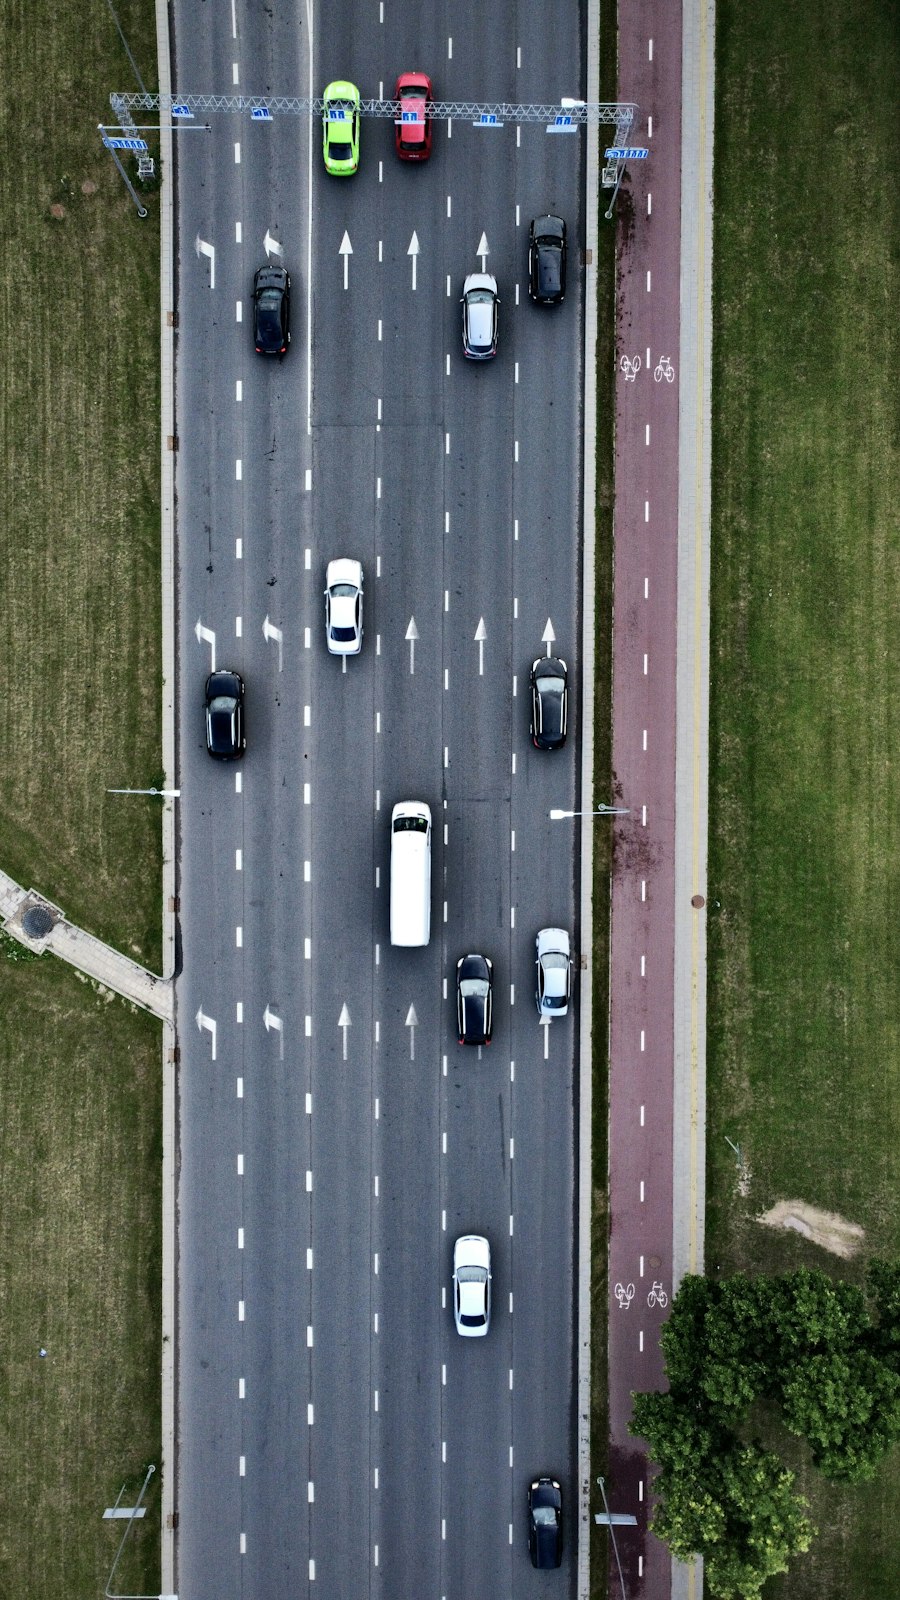
3. Entscheidend ist der Zeitpunkt der Durchfahrt
Wer um 10 Uhr in Kassel startet und erst gegen 13 Uhr bei Nürnberg ankommt, benötigt nicht die Verkehrslage von Nürnberg um 10 Uhr, sondern eine Prognose für 13 Uhr. Die Fahrzeit jedes Abschnitts hängt deshalb vom voraussichtlichen Zeitpunkt der Einfahrt ab: tᵢ = fᵢ(τ).
4. Warum Fehler sich teilweise aufheben
Auf einem Abschnitt fährt man drei Minuten schneller als erwartet, auf dem nächsten vier Minuten langsamer. Positive und negative Prognosefehler können sich über viele Abschnitte teilweise ausgleichen. Statistisch gilt für die Varianz der Gesamtreisezeit: Var(T) = Σ Var(tᵢ) + 2Σ Cov(tᵢ,tⱼ). Bei korrelierten Störungen, etwa Schneefall auf der gesamten Strecke, funktioniert dieser Ausgleich jedoch schlechter.
5. GPS und Galileo liefern die Position
Satellitensysteme wie GPS, Galileo, GLONASS und BeiDou senden Zeitsignale. Aus deren Laufzeiten bestimmt ein Empfänger seine Position; in der Regel sind mindestens vier Satellitensignale für Position und Uhrenkorrektur erforderlich. Die Beziehung d = c · Δt zeigt, weshalb präzise Zeitmessung unverzichtbar ist. Satelliten verraten allerdings nicht die zukünftige Verkehrslage, sondern helfen vor allem bei der laufenden Standortbestimmung.
6. Künstliche Intelligenz erkennt Verkehrsstrukturen
Maschinelles Lernen kann komplexe Muster aus Tageszeit, Straßennetz, Wetter und historischen Verkehrsverläufen erkennen. Graph Neural Networks modellieren die Wechselwirkungen benachbarter Straßenabschnitte. Ein Stau an einem Autobahnkreuz beeinflusst schließlich oft mehrere Zufahrten. Die genaue Technik variiert zwischen den Anbietern.
7. Die Prognose wird ständig aktualisiert
Die angezeigte Ankunftszeit ist keine einmalige Weissagung. Während der Fahrt vergleicht das System den tatsächlichen Fortschritt mit der ursprünglichen Schätzung und berücksichtigt neue Meldungen. Aus 16:42 Uhr können zunächst 16:38 Uhr, nach einem Stau 16:51 Uhr und später wieder 16:44 Uhr werden. Deshalb muss man zwischen Startprognose und kurz vor dem Ziel aktualisierter Prognose unterscheiden.
8. Eine Beispielrechnung über 600 Kilometer
Sechs Streckenabschnitte zu jeweils 100 Kilometern werden mit 60, 55, 65, 60, 55 und 65 Minuten prognostiziert. Tatsächlich dauern sie 57, 59, 62, 64, 53 und 66 Minuten. Die Summe beträgt prognostiziert 360 und tatsächlich 361 Minuten. Obwohl einzelne Abschnitte um mehrere Minuten abweichen, bleibt der Gesamtfehler bei einer Minute. Dies ist ein Rechenbeispiel, kein empirischer Messwert.
9. Kleine Geschwindigkeitsänderungen haben große Folgen
Bei 600 Kilometern bedeuten 100 km/h Durchschnitt sechs Stunden reine Fahrzeit. Bei 105 km/h sind es etwa fünf Stunden und 43 Minuten, also rund 17 Minuten weniger. Umso anspruchsvoller ist es, die reale Durchschnittsgeschwindigkeit unter wechselnden Bedingungen zu prognostizieren.
10. Wann die Navigation scheitert
Plötzliche Vollsperrungen, Unfälle, extreme Wetterlagen und unerwartete Pausen können jede Prognose erheblich verschieben. Auch Lade- oder Tankstopps und das persönliche Fahrverhalten spielen eine Rolle. Eine Anzeige auf die Minute ist daher keine Garantie einer minutengenauen Ankunft.
11. Wie Wissenschaftler die Genauigkeit prüfen
Für einen fairen Vergleich muss die beim Start angezeigte Prognose gespeichert und später mit der tatsächlichen Fahrzeit verglichen werden. Der mittlere absolute Fehler lautet MAE = (1/N) Σ |Tⱼ − T̂ⱼ|. Sinnvoll wäre eine Untersuchung vieler Fahrten von 500 bis 600 Kilometern, getrennt nach Wetter, Wochentag und Verkehrsbelastung. Einzelne beeindruckende Treffer sind noch kein statistischer Beweis.
Fazit
Navigationssysteme schauen nicht in die Zukunft. Sie kombinieren sehr große Datenmengen mit zeitabhängigen Verkehrsmodellen, Satellitenpositionen und laufender Korrektur. Das Verhalten eines einzelnen Autofahrers ist schwer vorherzusagen, das statistische Verhalten großer Verkehrsströme dagegen unter geeigneten Bedingungen erstaunlich gut. Genau darin liegt die wissenschaftliche Leistung.
Wissenschaftliche Quellen
- Google Research: Traffic Prediction with Graph Neural Networks
- GPS.gov
- EUSPA: Galileo
- TomTom Traffic Index
Schlagworte: Navigationssysteme, GPS, Galileo, Verkehrsprognose, künstliche Intelligenz, Verkehrsdaten, Mathematik
#Navigation #GPS #Wissenschaft #KünstlicheIntelligenz #Verkehrsforschung #GoogleMaps #Galileo #Technologie #Mathematik #Digitalisierung